Navigation visuelle d'un drone urbain sans GNSS
Stage R&D · Astek Research Network · Paris, France
Dans un environnement urbain dense, les signaux GNSS subissent de fortes dégradations à cause du canyon urbain et des multi-trajets, rendant la géolocalisation classique peu fiable. Ce projet de recherche vise à évaluer les performances d'un dispositif de perception multi-caméras latérales embarqué sur micro-drone, exploitant les façades d'immeubles comme références visuelles pour se géolocaliser sans dépendre du GPS. J'ai réalisé l'état de l'art, formalisé les verrous scientifiques, développé la modélisation analytique de deux approches d'estimation de position, puis conçu un simulateur numérique en Python et une analyse de sensibilité Monte-Carlo. La validation expérimentale est menée sur images réelles et flux vidéo urbains.
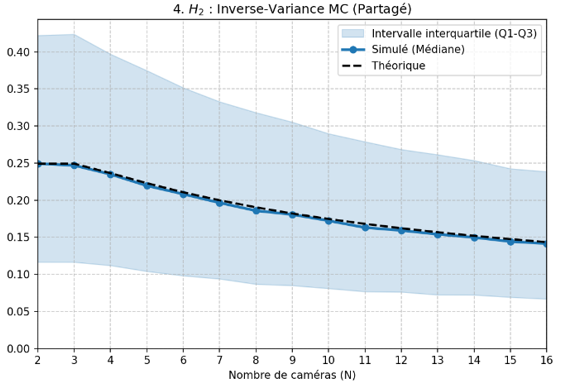
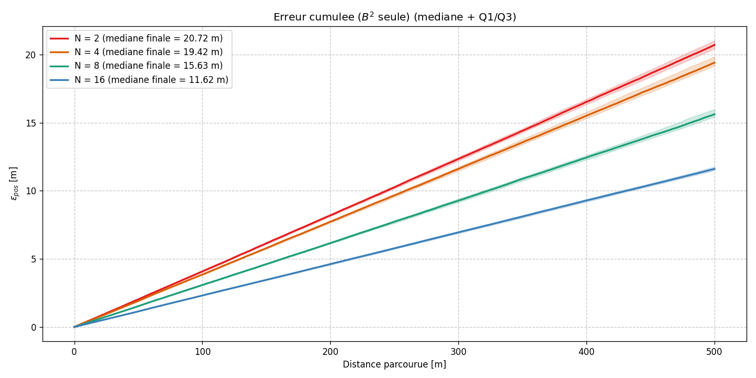
Résultats de simulation L'analyse Monte-Carlo a validé la cohérence du modèle avec la théorie : l'écart entre les résultats simulés et le comportement théorique reste < 5% sur toute la plage étudiée. L'étude paramétrique met en évidence la sensibilité du modèle vis-à-vis de ses différents paramètres, permettant de réduire significativement l'erreur d'estimation de position en régime opérationnel.
- Python
- NumPy
- SciPy
- OpenCV
- Matplotlib
- Monte-Carlo
- Modélisation géométrique